מעבדת רובוטיקה: שיפור תפיסה רובוטית באמצעות מיזוג חיישנים


תחום הרובוטיקה ניצב בחזית הטכנולוגיה, ומוביל חדשנות הנפרשת מאוטומציה תעשייתית ועד כלי רכב אוטונומיים ומעבר לכך. בלב מערכות אלו מצויה תוכנה מתוחכמת המשלבת קלטים ממגוון חיישנים, לרבות LiDAR, מצלמות, יחידות מדידה אינרציאליות (IMUs), ברומטרים ו-GPS. חיישנים אלו מספקים נתונים קריטיים המאפשרים לרובוטים לקלוט את סביבתם ולפעול בתוכה. עם זאת, תהליך פיתוח תוכנה זו כרוך באתגרים רבים, במיוחד בכל הנוגע לטיפול בנתונים ממקורות מגוונים אלו ולמיזוגם.
כל חיישן מציע יתרונות ייחודיים ומציג מערך משלו של מורכבויות. לדוגמה, LiDAR מצטיין באספקת מדידות מרחק מדויקות, שהן חיוניות לזיהוי מכשולים ולניווט, אך מתקשה בתנאים סביבתיים מסוימים כמו גשם או ערפל. מצלמות מספקות מידע חזותי עשיר שחיוני למשימות כמו זיהוי אובייקטים והבנת סצנות, אך הן מושפעות מאוד מתנאי תאורה משתנים. יחידות IMU מציעות נתונים בעלי ערך בנוגע להתמצאות ולתנועה, אך הקריאות שלהן עלולות להיפגע מסחיפה לאורך זמן. ברומטרים, שיכולים לסייע בקביעת גובה על ידי מדידת לחץ אטמוספרי, רגישים לשינויים במזג האוויר. לבסוף, יחידות GPS מספקות נתוני מיקום חיוניים אך לעתים קרובות נפגעות מחסימות אות בסביבות עירוניות או ביערות צפופים.
תפקיד מיזוג החיישנים
שילוב נתונים מחיישנים אלה, המכונה היתוך חיישנים, מסתבך עוד יותר בשל הצורך ליישר ולסנכרן נתונים, אשר עשויים להיות בעלי קצבי דגימה שונים ודרגות שונות של דיוק ואמינות. השגת היתוך מדויק בזמן אמת של נתונים אלה חיונית להבנה קוהרנטית ומדויקת של הרובוט את סביבתו. שילוב מדויק ובזמן זה הוא המפתח לאופטימיזציה של אלגוריתמי קבלת ההחלטות המנחים את פעולות הרובוט. עיכובים מינימליים בעיבוד נתונים חיוניים, מכיוון שהם מבטיחים שהרובוט יוכל להגיב במהירות וביעילות לשינויים דינמיים בסביבה. כדי לשפר את היענות הרובוט, טכניקות היתוך חיישנים חייבות להיות מדויקות ומהירות. אסטרטגיות כגון עיבוד מקבילי, מודלים חזויים והאצת חומרה יכולות להפחית את הזמן להיתוך נתונים ולהזנתם לאלגוריתמי קבלת ההחלטות. שיפורים אלה מסייעים להבטיח שפעולות הרובוט יהיו בזמן ומבוססות היטב, תוך מקסום היעילות והבטיחות.
בואו נתמקד בשלושה אתגרים עיקריים שנתקלנו בהם בעת בניית מערכת רובוטית המבוססת על קלט מחיישנים היקפיים.
- האתגר הראשון והכללי ביותר הוא הסנכרון של התקנים, או ליתר דיוק, הסנכרון של נתוני פלט החיישנים כך שיחידת החישוב הראשית תוכל ליישר את מסגרות הנתונים שלהם על ציר זמן.
- ההיבט הבא הוא כיול ההתקנים, במיוחד אותם חיישנים הפועלים במישור הלוקליזציה (למשל, מצלמות, LiDAR), לקביעת המיקום המתאים של הרכיבים המותקנים ברובוט, וכן את הכיוון וטווח הראייה.
- האתגר האחרון, אך לא פחות חשוב, הוא הפחתת שגיאות ומזעור רעש החיישנים, בעיקר באמצעות מסנני קלמן ואלגוריתמים נגזרים.
לצורך מאמר זה, השתמשתי בציוד טכנולוגי מתקדם כדי להבטיח איסוף נתונים באיכות גבוהה ודיוק. באופן ספציפי, השתמשתי ב- חיישן LiDAR תלת-ממדי Ouster OS1 ואת ה- מצלמת See3CAM.
סנכרון חומרה, תוכנה וחיישנים
באינטגרציה של חיישנים, דיוק ומהימנות הם בעלי חשיבות עליונה, במיוחד בעת פריסת מערכות הנשענות על מיזוג חיישנים. הבטחת הסנכרון הנכון של התקנים היקפיים באמצעים הן של חומרה והן של תוכנה חיונית להשגת פעולה יציבה וללא שגיאות.
סנכרון חומרה
סנכרון חומרה כולל יישור השעונים של חיישנים שונים כך שהקריאות שלהם נלקחות באותו זמן מדויק. זה קריטי בסביבות שבהן פערים בתזמון עלולים להוביל לשגיאות בפרשנות הנתונים, ולגרום potentially לדברים כמו אי-יישור של אובייקטים במרחב תלת-ממדי או מיקום שגוי של הרכב.
סנכרון חומרה יכול להיות מושג באמצעים שונים. חלק מאלה כוללים:
- מקור שעון משותף: כל חיישני הפריפריה מחוברים למקור שעון אחיד, המבטיח לכידה מסונכרנת של נתונים.
- מנגנוני הפעלה: חיישנים יכולים להיות מתוכננים להתחיל מדידות עם קבלת אות חומרה ספציפי, תוך הבטחת לכידת נתונים בו-זמנית. המנגנון הבסיסי ביותר פועל על אות פשוט והוא בעל עלות נמוכה; עם זאת, ייתכן שהוא לא יספיק להשגת פונקציונליות מורכבת בתרחישי תקשורת מתוחכמים יותר.
- פרוטוקול זמן מדויק (PTP): משמש בהתקנים מרושתים כדי להבטיח שהשעונים בכל התקן מסונכרנים לשעון מאסטר. הפתרון המוצע יקר למדי עבור התקנים משובצים, אולם הוא מספק את הגמישות הגדולה ביותר בעת שדרוג חיישנים. הקריטריון היחיד הוא תמיכה בפרוטוקול PTP לשמירה על תאימות.
סנכרון תוכנה
סנכרון תוכנה מטפל באינטגרציה של נתונים שלא נלכדו באותו רגע בדיוק. הוא מפצה על הבדלים בקצבי פלט החיישנים ובזמני העיבוד. קיימים מנגנונים רבים לשיפור הסנכרון, העיקריים שבהם:
- התאמת חותמות זמן: אלגוריתמי תוכנה מתאימים נתונים מחיישנים שונים על בסיס חותמות הזמן של הקריאות שלהם.
- אינטרפולציה: אם אין התאמות מדויקות של חותמות זמן, ניתן להשתמש באינטרפולציה כדי להעריך קריאות חיישנים בזמנים ספציפיים.
- חציצה (Buffering): אחסון נתונים באופן זמני כדי להמתין לחיישן האיטי ביותר, תוך הבטחה שמערכי הנתונים שלמים לפני העיבוד.
סנכרון גורמים נוספים
דוגמה אחת לגורמים נוספים לסנכרון חיישנים היא הפעלת תריס גלובלי של המצלמה והפקת נתוני התמונה בפועל. ראשית, יש לנהל בקפידה את ההשהיה בין הפעלת התריס הגלובלי של המצלמה לבין הפקת נתוני התמונה, במיוחד כאשר הסנכרון דורש דיוק של אלפיות השנייה. בנוסף, תהליך הסנכרון חייב להתחשב בתדירות הנמוכה בדרך כלל של מערכות LiDAR בהשוואה למצלמות. עבור דגמי LiDAR המשתמשים בשדה סיבובי של 360 מעלות, חיוני גם להתאים את כיסוי הנתונים של ה-LiDAR לשדה הראייה של המצלמה, תוך הבטחה שהרגעים שנלכדו על ידי שני החיישנים יתאימו מבחינה מרחבית וזמנית לצורך מיזוג נתונים מדויק.
סנכרון 360° LiDAR עם תצוגת מצלמה:
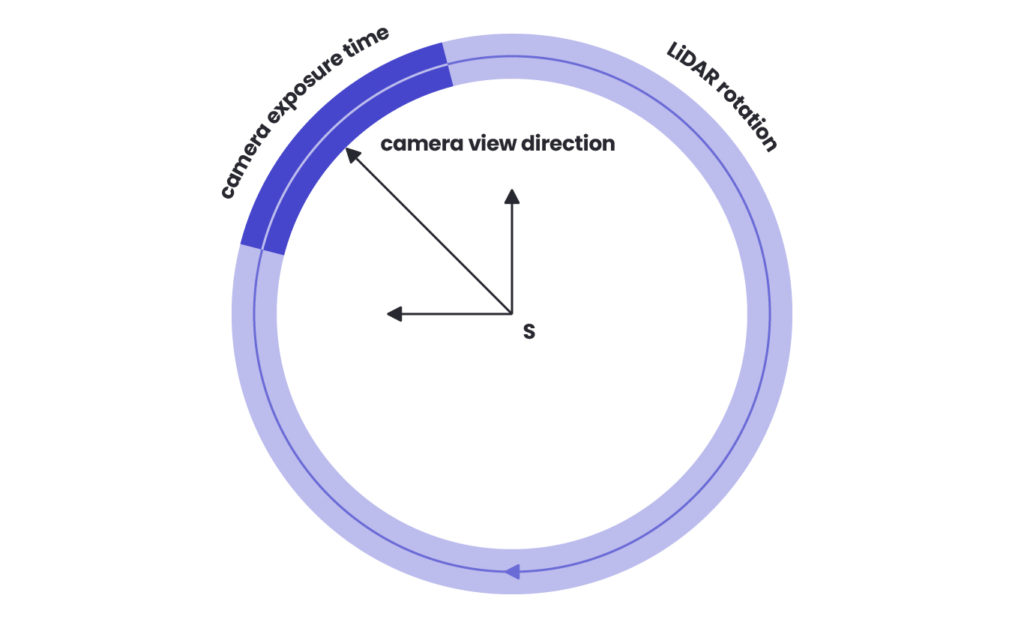
גישת הסנכרון האופטימלית משלבת סנכרון חומרה supplemented על ידי אימות ברמת התוכנה. עם זאת, סנכרון לבדו אינו מבטיח עיבוד נתונים נכון מחיישנים היקפיים. המפתח טמון ביחידת מחשוב מרכזית חזקה מספיק, עם ליבות מעבד מאוזנות היטב, כדי לטפל בעיבוד נתונים בזמן אמת. אופטימיזציית עיבוד המידע חייבת להיות מותאמת לעומסים החישוביים של האלגוריתמים הפועלים על נתוני הקלט בסביבת ROS (מערכת הפעלה לרובוטים). איזון קפדני זה מבטיח שהמערכת לא רק אוספת נתונים באופן סינכרוני אלא גם מעבדת ומפרשת אותם ביעילות, מה שמוביל ליכולות קבלת החלטות בזמן ומדויקות במערכות רובוטיות. יתר על כן, בדיקה יסודית חיונית כדי להבטיח שמנגנוני הסנכרון פועלים כראוי בכל התנאים הצפויים. ניטור מתמשך של מצב הסנכרון של המערכת חיוני גם כדי לזהות ולתקן כל סטייה לאורך זמן.
כיול התקנים לאינטראקציה ואינטגרציה נאותות
אחד מההיבטים הבסיסיים של מיזוג חיישנים ברובוטיקה הוא קביעה מדויקת של כיוון המצלמה ביחס לחיישנים אחרים, כגון LiDAR או יחידת מדידה אינרציאלית (IMU). יישור זה חיוני, שכן הוא מבטיח שאלגוריתמים של המערכת יוכלו לעדכן נתוני מדידה באופן מדויק כאשר המכשיר מסתובב. כיול נכון של מכשירים אלה משפר את האינטראקציה ואת שילוב הנתונים ביניהם, ומוביל לביצועים מדויקים יותר בסביבות מורכבות.
כיול פנימי
שלב ראשוני זה כולל קביעת הפרמטרים הפנימיים של המצלמה, כגון אורך המוקד, המרכז האופטי ומאפייני עיוות העדשה. כיול פנימי חיוני לתיקון עיוותים בנתוני התמונה הגולמית של המצלמה, ומאפשר לה לייצג במדויק את העולם האמיתי כפי שהוא נראה מבעד לעדשה.
כיול חיצוני ל-LiDAR או IMU
לאחר הכיול הפנימי, מבוצע כיול חיצוני לקביעת הקשר המרחבי בין המצלמה להתקנים חיצוניים כגון LiDAR או IMU. שלב זה כולל חישוב וקטורי הסיבוב וההזזה המתיישרים את המצלמה עם חיישנים אלה. קביעת יישור גיאומטרי מדויק זה מאפשרת למערכת למזג ולנצל ביעילות נתונים ממקורות חושיים מגוונים, ובכך לשפר את הפונקציונליות והדיוק הכוללים של המערכת הרובוטית.
אתגרים בכיול מצלמה-LiDAR
כיול מצלמה להתאמה לנתוני LiDAR הוא מאתגר במיוחד. העדשה של המצלמה חייבת ללכוד במדויק את אותם מרכיבי סצנה שסורק ה-LiDAR סורק. מכשול משמעותי בתהליך זה הוא הבטחה שלמאפיינים ייחודיים בסצנה, החיוניים לזיהוי תמונה, יהיה מבנה עקבי שיאפשר שחזוריות יציבה. בשל שונות אפשרית במאפיינים אלה, כיול המצלמה עם IMU המשולב ב-LiDAR יעיל לעתים קרובות יותר. גישה זו כוללת הזזה של המכלול המכיל את ה-IMU, המצלמה וה-LiDAR בין מיקומים שונים תוך תיעוד סמני ArUco ספציפיים. טכניקה זו מנצלת נתונים הנובעים מתנועה מה-IMU כדי לחדד את ההתאמה בין המצלמה ל-LiDAR, ובסופו של דבר משפרת את הדיוק והיעילות של מיזוג החיישנים.
מקרה שימוש: פרויקט המו"פ של Spyrosoft
Dojo הינו תוכנית המו"פ שלנו בתחום הרובוטיקה – מרחב שבו אנו יוצרים פרויקטים הנגזרים מצרכים עסקיים וטכנולוגיים. אנו מובילים יוזמות הנובעות מדרישות השוק, שהן גם מעניינות עבורנו – אנשי Spyrosoft – ומחזקות את היכולות שלנו.
לאחרונה, עבדנו על פתרון אתגר מיזוג חיישנים במסגרת אחד מיוזמות ה-Dojo שלנו.
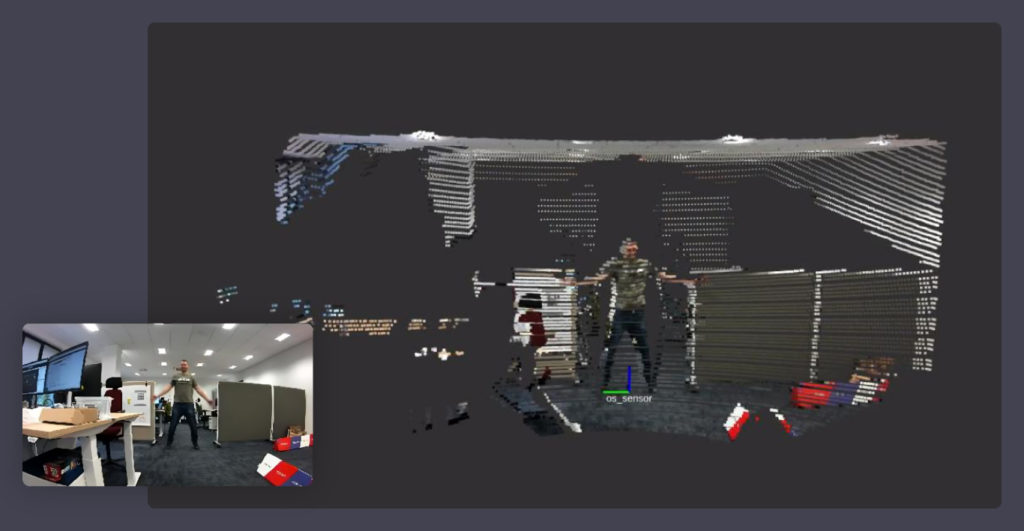
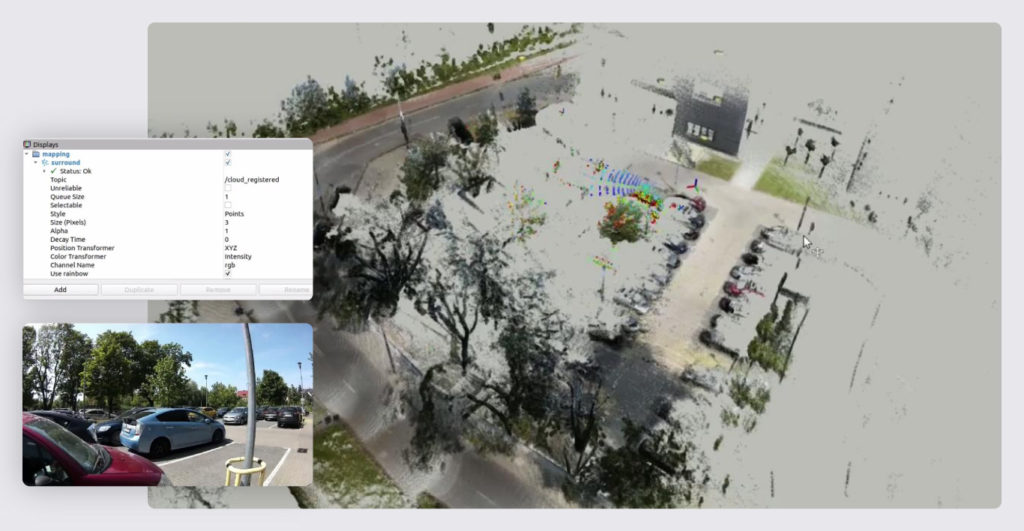
לכל אחד מהחיישנים הללו מאפיינים ייחודיים של רעש, אשר יכולים לנבוע מגורמים שונים, לרבות איכות החיישן, תנאי הסביבה ואילוצים תפעוליים. הרעש יכול להתבטא בתנודות אקראיות או בשגיאות שיטתיות בקריאות החיישן, מה שמוביל לנתונים לא מדויקים ועלול לפגוע בביצועים הכוללים של המערכת.
כאן, אלגוריתם מסנן קלמן ממלא תפקיד קריטי בהתמודדות עם אתגרים אלו במסגרות מיזוג חיישנים. הוא מספק אומדן אופטימלי של המצבים הפנימיים של מערכת דינמית לינארית מתוך סדרה של מדידות חלקיות ורועשות, מה שהופך אותו ליעיל במיוחד לשיפור מהימנות נתוני החיישנים.
פעולתו של מסנן קלמן מאופיינת בשני שלבים עיקריים: חיזוי ועדכון. במהלך שלב החיזוי, המסנן משתמש במודל מתמטי של המערכת כדי לחזות את המצב הבא ומעריך את אי הוודאות הקשורה לחיזוי זה. שלב זה מכין את המערכת לצפות מצבים עתידיים בהתבסס על מגמות הנתונים הנוכחיות ודינמיקת המודל. בשלב העדכון שלאחר מכן, המסנן משלב מדידה חדשה ומכייל מחדש את המצב החזוי לעבר המדידה האחרונה. ההתאמה משוקללת לפי האמינות של הנתונים החדשים ואי הוודאות החזויה. מנגנון זה מאפשר למסנן לחדד את הערכותיו באופן מתמשך ולהפחית את ההשפעה של רעש או שגיאה של מדידה בודדת. מסנן קלמן מצטיין בסביבות שבהן התפלגויות הרעש הן גאוסיאניות. הוא ממזער ביעילות את השפעת הרעש על ידי ממוצע המצב החזוי והמדידות בפועל, תוך יישום משקלים בהתבסס על אי הוודאויות המתאימות שלהם. שיטה זו מבטיחה שהמערכת שומרת על ייצוג מאוזן ומציאותי של המצב בהתבסס הן על נתונים היסטוריים והן על מידע חדש.
אם חיישנים ממשיכים להפיק נתונים שאינם מדויקים מספיק גם לאחר סנכרון וכיול נאותים, ניתן להשתמש במסנני קלמן כדי לחסל רעש ולהחליק תנודות בין נקודות דגימה. יתרון משמעותי של מסנן קלמן במיזוג חיישנים הוא יכולתו לשלב מדידות של חיישנים שונים, תוך התחשבות במאפייני הרעש והדיוק הייחודיים שלהם. לדוגמה, הוא יכול למזג נתונים בתדר גבוה ובהשהיה נמוכה מ-IMU עם נתונים בעלי דיוק גבוה אך איטיים יותר מ-GPS. שילוב זה הוא קריטי ביישומים הדורשים ניווט ותזמון מדויקים, כגון כלי רכב אוטונומיים ורובוטיקה ניידת, שבהם חיישנים חייבים לפעול יחד כדי לספק מודעות מצבית אמינה ומעודכנת.
לסיכום
התגברות מוצלחת על האתגרים של סנכרון, כיול והפחתת רעש היא קריטית לאופטימיזציה של מערכות רובוטיות המסתמכות על מיזוג חיישנים מורכב.
סנכרון מבטיח שנתונים ממגוון חיישנים מיושרים באופן זמני ומרחבי, דבר שהוא בסיסי כדי שהמערכת תפעל באופן קוהרנטי בסביבות בזמן אמת.
כיול, במיוחד בין סוגי חיישנים שונים כמו מצלמות ו-LiDAR, משפר את דיוק פרשנות הנתונים, ומאפשר ניווט וביצוע משימות מדויקים ואמינים יותר.
לבסוף, יישום טכניקות להפחתת רעש כגון מסנני קלמן הוא הכרחי לצמצום ההשפעה של אי-דיוקים בחיישנים ולהבטחת העמידות של המערכת בפני הפרעות חיצוניות ופגמים מובנים בחיישנים.
מאמצים משולבים אלה לא רק משפרים את האמינות והפונקציונליות של רובוטים, אלא גם מאפשרים יישומים מתקדמים יותר ואוטונומיה רבה יותר במשימות תפעוליות. על ידי שיפור מתמיד של תהליכים אלה ושילוב אלגוריתמים חדשניים, מערכות רובוטיות יכולות להשיג רמות ביצועים והסתגלות גבוהות יותר, ולסלול את הדרך לחדשנות עתידית באוטומציה ובבינה מלאכותית.
מחפשים מומחי רובוטיקה?
גלו כיצד אנו יכולים לתמוך במוצר הבא שלכם – עיינו ב שירותי רובוטיקה, ואל תהססו ליצור קשר בכל שאלה.


arrow_circle_rightצרו קשר
שנו את התעשייה שלכם עם פתרונות רובוטיקה. צרו קשר עם המומחה שלנו כדי לגלות עוד

Piotr Intres
מנהל תחום רובוטיקה
arrow_circle_right המאמרים שלנו


