רובוט אווטאר – AMR לחוויות טלפרזנס


יצירה רובוטים לשירות מקצועי שמספקים ערך עסקי דורש מציאת מכנה משותף בין עולמות טכנולוגיים רבים, דבר שעשוי להיות אתגר. אלה כוללים רכיבי חומרה ורובוטיקה, מערכות משובצות, ראייה ממוחשבת, שירותי ענן ויישומי משתמש קצה. בנינו את רובוט Avatar כחלק ממו"פ פנימי שלנו כדי להוכיח את המומחיות שלנו ברובוטיקה.
מה – או ליתר דיוק "מי" – הוא רובוט Avatar?
Avatar הוא רובוט נייד אוטונומי (בקיצור AMR) הנע בחללים סגורים. המכשיר מזהה את הסביבה, נע בחופשיות באזור המוגדר, ומאתר ומזהה עצמים בקרבתו. הרעיון המרכזי של רובוטים לנוכחות מרחוק הוא לאפשר למשתמשים לתקשר מרחוק עם סביבה מרוחקת.
מקרה שימוש ברובוט אווטאר – סיור מרחוק באולם תצוגה
המשרד של Spyrosoft בשצ'צ'ין מחזיקה אולם תצוגה עם הדגמות של יוזמות רובוטיקה ו-HMI. לקוחות יכולים לצפות במכשירי ה-R&D שלנו מרחוק באמצעות Avatar, ללא נוכחות אנושית ממשית בחדר.
המשתמש בוחר משבצת זמן פנויה בלוח הזמנים של הסיור. לאחר מכן, הוא מפעיל הדגמה מרחוק באמצעות אפליקציה לנייד. רובוט ה-Avatar נדלק, מברך את המשתמש וניגש לעבודה. תחילה, הרובוט סורק את החדר ויוצר מפה כדי לנוע בחופשיות, תוך הימנעות ממכשולים.
המכשיר פועל באמצעות אלגוריתם עוקב הקיר. הבחירה בשיטת הניווט נעשתה במחשבה תחילה, שכן המכשירים באולם התצוגה ממוקמים לאורך הקיר. אך לעיתים, הדגמה ממוקמת בפינה אחרת או שאינה נמצאת בחדר כלל, כפי שקורה, למשל, כאשר היא מוצגת באירוע בתעשייה. לכן, ל-Avatar אין מפה קשיחה, אך בכל מפגש חדש הוא בוחן את הסביבה.
הלקוח עוקב אחר הרובוט במיקום המרוחק הודות להזרמת וידאו מהמצלמה. במקביל, ה- computer vision הפונקציונליות מתחילה. הרובוט ניגש לכל הדגמת R&D, מזהה ומסמן אותה. רובוט האווטאר עובר ממכשיר אחד למשנהו, ולאחר הקפה של כל החדר, הוא חוזר לנקודת ההתחלה.
המשתמש יכול לשלוט באווטאר באפליקציה. הוא בוחר פרויקט שברצונו לדעת עליו יותר. הרובוט הנייד שלנו מגיע אל מול ההדגמה כך שהלקוח יכול להתבונן מקרוב. במקביל, מוצג מידע על יוזמת המו"פ, כולל תיאור, תמונות או וידאו של המוצר, וסקירה של טכנולוגיות וארכיטקטורה. כאשר הסיור מרחוק מסתיים, הרובוט נפרד לשלום, והלקוח מקבל דואר אלקטרוני עם מערך משאבים אודות הפרויקט שמשך את תשומת ליבו.


מדוע יצרנו את הרובוט הנייד האוטונומי?
באמצעות הפעלת פרויקט הרובוטיקה Avatar, רצינו להדגים שאנו יכולים ליצור פתרונות מהקונספט תוך מעבר בכל שלבי פיתוח המערכת, מדרישות עסקיות ומערכתיות ועד לארכיטקטורה ועיצוב תוכנה, מימוש ובדיקות.
הרובוט Avatar נוצר כחלק מה-Dojo כדי שנוכל לחדד את הכישורים הטכניים שלנו כצוות.
אודות Dojo – המחקר והפיתוח המכוון-מטרה של Spyrosoft
Dojo הינו מרחב שבו אנו יוצרים פרויקטים המוכתבים על ידי צרכים עסקיים וטכנולוגיים. אנו מובילים יוזמות הנובעות מדרישות השוק. הדבר מעניין גם את עובדי Spyrosoft ומחזק את הכישורים שלהם. כתוצאה מכך, אנו מסוגלים להכין את עצמנו לפרויקטים שאפתניים של לקוחות. לעתים קרובות אנו מציגים את תוצאות עבודתנו במסגרת ה-Dojo בכנסים או באירועי תעשייה.
ה-Dojo אינו עוסק רק בהשלמת יוזמה, אלא בידע שחברי הצוות שלנו רוכשים במהלך התהליך, כך שבהמשך שני הצדדים – הלקוח והעובד – ירגישו בטוחים לעבוד על מוצר מסחרי. במהלך בניית Avatar, מספר אנשים העמיקו את הידע שלהם ב-ROS או למדו על ראייה ממוחשבת. חלקם כבר עברו מ-R&D לפרויקט רובוטיקה "רגיל". אחרים משפרים את כישוריהם תוך כדי עבודה על פיתוח המוצר.
Marieta Węglicka,
CTO ב-Spyrosoft Synergy, ראש צוות Dojo Vision
הטכנולוגיה שמאחורי רובוט Avatar
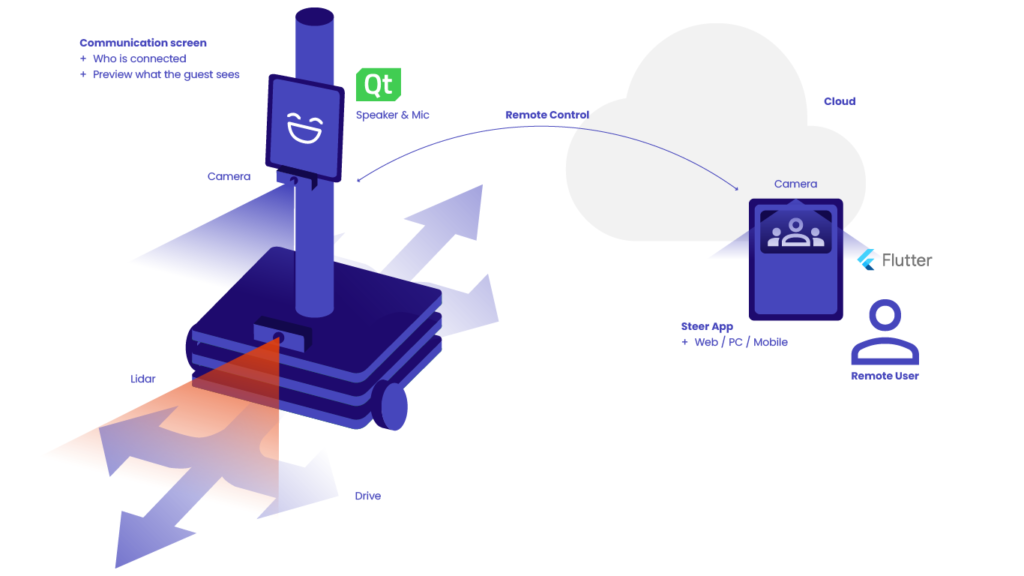
מערכת האווטאר הרובוטית מבוססת על ROS2. היא תוכננה לפעול באזור שאינו מוכר מראש, לגלות את המפה באופן אוטומטי ולחפש חפצים נתונים.
כדי ללמוד אוטומטית את הטופולוגיה של המרחב, למדנו ושילבנו אלגוריתמי SLAM מבוססי לידאר – המיושמים בחבילת התכנון ROS2 – Navigation2. בהתבסס על Navigation2, היינו צריכים ליישם חבילת חקר בזמן אמת תוך שימוש באלגוריתמי גילוי טופולוגיה. אלגוריתמי טופולוגיה מוכנים לעבוד עם מרחבי עבודה גדולים וקטנים כאחד, בזכות היכולת שלהם לעבד את המפה לאזורי משנה בדומה לאלגוריתמי GIS. גישה זו מספקת הן ביצועים והן מקומיות של הכיוונים שבהם הרובוט יחקור.
Avatar מוכן גם לזהות את הארטיפקטים, במקרה זה פרויקטים אחרים של Spyrosoft, כולל מסכים קטנים המחוברים ל-MCU ועד ל-IVI עצומים מבוססי רכב. עיצבנו מערכות ראייה ממוחשבת המופעלות על ידי אלגוריתמי למידת מכונה כדי להשיג מטרה זו. כל האמור לעיל נוצר כמערכת מבוזרת שניתן לבדוק בסביבה מדומה כמו Gazebo.
שיתוף פעולה חוצה-תחומים
Avatar הוא פרויקט מקצה לקצה. הוא משלב מספר תחומי טכנולוגיה:
- בחירת חומרה ורכיבים ובניית רובוט,
- פיתוח שלתוכנה משובצת הכולל זיהוי ומיפוי הסביבה, סטרימינג אודיו ווידאו, או זיהוי אובייקטים באמצעות ראייה ממוחשבת,
- עיצוב ויישום של אפליקציית משתמש קצה לשליטה ברובוט ולחוות את הסביבה מרחוק,
- ארכיטקטורת התקשורת בין הרובוט לאפליקציה, עם שירותי ענן באמצע.
האתגר הגדול ביותר היה ביסוס שיתוף פעולה חוצה-תחומים. בתחילה נוצרו חיכוכים מכיוון שנדרש מאמץ רב ממומחים מתחומי מומחיות שונים למצוא שפה משותפת. ככל שהתקדמנו ביוזמה, כך התחומים שלהם חפפו יותר. לאחר זמן מה, שיתוף הפעולה פעל כמו מכונה משומנת היטב, ו-Avatar קרם עור וגידים. סללנו את הדרך, רכשנו מיומנויות חדשות כיחידים אך גם כצוות, וכעת אנו מרגישים בטוחים מתמיד בלקיחת פרויקטים נרחבים.
Marieta Węglicka,
CTO ב-Spyrosoft Synergy, ראש צוות Dojo Vision
בחברה, יש לנו מהנדסי ענן, מפתחי תוכנה, מומחי ראייה ממוחשבת ואנשים המכירים חומרה ובניית רובוטים. אבל כדי לבנות משהו יציב בזמן אמת ובעל ביצועים טובים, היינו צריכים לשים דגש רב על המרווחים בין התחומים ולהבטיח שיש מספיק הבנה. אחרת, היינו סוג של פתרון – אפליקציות הפועלות בסילואים, לא נוחות למיזוג, שלא לדבר על האופטימיזציה של המערכת.
פרויקט זה חייב חציית תחומים טכנולוגיים מהיום הראשון. כל המעורבים – מהנדסי ענן או מתכנתי ראייה ממוחשבת – רכשו ניסיון מעשי ב-ROS, אף שרק מפתחי תוכנה משובצת משתמשים בפלטפורמה על בסיס יומי. זה עבד גם בכיוון ההפוך: מומחי מערכות משובצות למדו על הענן והכניסו שינויים בשירותי AWS כדי לראות כיצד הם משפיעים על ביצועי האפליקציה.
היכן ניתן לפגוש את Avatar?
המועד האחרון לכל יוזמת Dojo נקבע על ידי פסגת טכנולוגיה, שבמהלכה אנו מציגים את תוצאות עבודת ה-R&D שלנו. Avatar הוא הפרויקט הנרחב הראשון מסוגו, והוא ימלא תפקיד ראשי בהופעת הבכורה הרובוטית שלנו. בדומה לרובוט, אנו סורקים כעת את השוק כדי לזהות אירועים שבהם נוכל למצוא מכנה משותף עם חובבי תעשייה אחרים.
כרגע, אנו יכולים לומר לכם ש-Avatar ישתתף בפסגת Pittsburgh Robotics Network בסתיו הקרוב. נתראה שם!
בנו איתנו את הרובוט הנייד האוטונומי שלכם
מחפשים חברה שאליה תוכלו להפקיד את פרויקט ה-AMR שלכם?
כאן תוכלו למצוא מידע נוסף על היקף ה- שירותי רובוטיקה מקצועיים וכיצד אנו מביאים רעיונות לידי מימוש.
שאלות נפוצות: רובוט אווטאר
המטרה העיקרית הייתה להדגים את יכולות הנדסת הרובוטיקה של Spyrosoft במגוון תחומים – ממערכות משובצות ומחשב ראייה ועד לאינטגרציה בענן ועיצוב חוויית משתמש. Avatar משמש כהוכחת היתכנות המראה כיצד צוותי Spyrosoft יכולים לפתח פתרון רובוטי שלם בעולם האמיתי, מרעיון ועד אב טיפוס עובד.
Avatar משתמש ב-ROS2 (Robot Operating System 2) כפלטפורמת הליבה שלו. הוא עושה שימוש ב-SLAM מבוסס lidar (מיקום ומיפוי סימולטניים) ובאלגוריתמים לגילוי טופולוגיה כדי לחקור באופן אוטונומי סביבות לא מוכרות. כל סשן מתחיל בסריקה חדשה של האזור, מה שמאפשר ל-Avatar לנוע בחופשיות, להימנע ממכשולים ולזהות חפצי הדגמה ספציפיים ללא הסתמכות על מפה סטטית.
המערכת משלבת:
– תוכנה משובצת לזיהוי סביבה, הזרמת אודיו/וידאו ובקרת מנועים,
– ראייה ממוחשבת ואלגוריתמי ML לזיהוי חפצים וזיהוי אובייקטים,
– ארכיטקטורת ענן (AWS) המאפשרת תקשורת בין הרובוט לאפליקציה הניידת,
– ממשק נייד מותאם אישית לשליטה מרחוק של המשתמש ולהצגת מידע,
מערכת מבוזרת זו יכולה גם להיבדק ב-Gazebo, סביבת סימולציה לפיתוח רובוטיקה.
Avatar יוצג באירועים קרובים של תעשיית הרובוטיקה, כולל פסגת Pittsburgh Robotics Network. הוא גם ממלא תפקיד פעיל בהדגמות פנימיות של Spyrosoft ובמצגות ללקוחות, תוך הדגשת המומחיות של החברה בתחום הרובוטיקה ויכולות הפיתוח במחזור מלא.
כן. Spyrosoft מציעה שירותי פיתוח רובוטיקה מקצה לקצה, כולל בחירת חומרה, הנדסת תוכנה משובצת, שילוב AI וראייה ממוחשבת, ומערכות שליטה מבוססות ענן. פרויקט Avatar משמש כמודל לאופן שבו Spyrosoft מסייעת ללקוחות לעצב ולהטמיע רובוטים ניידים אוטונומיים המספקים ערך עסקי.


arrow_circle_rightצרו קשר
שנו את התעשייה שלכם עם רובוטיקה מתקדמת

arrow_circle_right המאמרים שלנו


