לשלוט בשמיים: חשיפת הליבה התוכנתית של רחפנים


מיצירת סרטים דרך משלוחים ועד סיוע במצבי חירום, רחפנים הופכים פופולריים יותר ויותר בעבודות ובפעילויות יומיומיות. הביקוש להתקנים ייעודיים גובר ככל ששוק המל"טים (כלי טיס בלתי מאוישים) חווה צמיחה אקספוננציאלית ומוצא יישומים מגוונים בתעשיות שונות. והצורך בממשק אדם-מכונה (HMI) אינטואיטיבי וידידותי למשתמש הופך חשוב יותר ויותר. הבה נבחן כיצד תוכנת הרחפן מתוכננת להבטיח תקשורת חלקה בין ההתקן למפעיל. במאמר זה אציג את סוגי יישומי הרחפנים ואת המרכיבים החיוניים הנדרשים ליצירת מערכת רחפן פונקציונלית.
מהו ממשק אדם-מכונה ברחפן?
ממשק אדם-מכונה (HMI) היא מערכת המאפשרת אינטראקציה בין משתמש להתקן. בהקשר של רחפנים, HMI ממלא תפקיד מכריע בגישור על הפער בין מפעילים אנושיים לבין המערכות המורכבות המנהלות את תפקוד הרחפן.
ממשק האדם-מכונה (HMI) מתרגם את קלטי השליטה של המשתמש לאותות שבקר הטיסה של הרחפן יכול להבין ולפעול לפיהם, ובמקביל מציג למשתמש את מצב הרחפן ונתוני החיישנים באופן מובן. חשיבותם של ממשקי HMI ברחפנים טמונה ביכולתם לשפר את חוויית המשתמש, לשפר את דיוק השליטה ולתרום לבטיחות ויעילות תפעולית כוללת. אך כדי לאפשר זאת, חשוב לספק את כל החלקים ההכרחיים ישירות על הרחפן ולהבטיח תקשורת בין הרחפן ל-HMI.
סוגי רחפנים, ייעודם ושימושם בתעשיות שונות
נתחיל בסקירה קצרה של יישומי רחפנים בתעשיות שונות.
• רחפנים לצרכנים – לרוב מכשירים קטנים המשמשים להקלטת וידאו, צילום או טיסת תחביב.
• רחפנים מסחריים – רחפנים בגודל בינוני עם תכונות משופרות המשמשים ליצירת סרטים, סקרי נכסים (נדל"ן), ניטור יבולים (חקלאות), ואחרים.
• רחפנים תעשייתיים – התקנים עמידים ומתמחים לשימוש תעשייתי המשמשים לבדיקת תשתיות (גשרים, צינורות), ניטור סביבתי או סקרי אתרי בנייה.
• רחפנים צבאיים – החל מרחפני סיור קטנים ועד לרחפנים חמושים גדולים המשמשים למשימות מעקב או לחימה.
• רחפנים למשלוחים – רחפנים זריזים המשמשים למשלוח מזון או חבילות.
• רחפנים רפואיים – מיועדים להובלת אספקה רפואית, משמשים לאספקה מהירה של תרופות וציוד רפואי לאזורים מרוחקים או בלתי נגישים.
• רחפנים לחיפוש והצלה – רחפנים המצוידים בחיישנים ומצלמות מתקדמים לאיתור נעדרים או לסקירת אזורי אסון.
ראוי לציין כי קיימים יישומים רבים נוספים לרחפנים מעבר לאלה שהוזכרו לעיל. עם זאת, הסיווג הכללי לסוגים שונים של רחפנים מאפשר לנו להעריך את הרבגוניות שלהם ואת העובדה שהם חולקים פונקציונליות משותפת. פונקציונליות זו כוללת תכנון מסלולים ונקודות ציון, מעקב מצלמה וגישה למידע בסיסי כגון גובה או מהירות.
יתרה מזאת, תכונות ויישומים מתקדמים יותר זמינים רק בדגמי רחפנים מסוימים. לדוגמה, חלק מהרחפנים מצוידים בהדמיה תרמית, המאפשרת תצפית בתנאי ראות נמוכה או אפסית. אחרים עשויים להשתמש באקולוקציה או ב-LiDAR למדידת מרחק מדויקת ולזיהוי עצמים.
בנוסף, חלק מדגמי הרחפנים מאפשרים משלוח חבילות, אשר מוצא יישום בלוגיסטיקה. קיימים גם רחפנים המסוגלים לאחוז בחפצים, אשר יכולים להיות שימושיים, לדוגמה, בפעולות חילוץ.
>> אם ברצונכם לחקור לעומק את השימוש ברחפנים בעסקים, קראו את המאמר הזה: רחפנים מסחריים: מגמות, אתגרים, פתרונות. ראיון עם מריאטה וגליצקה ופיוטר וייז'בה
סקירה של רכיבי מערכת רחפן חיוניים
לכל אחד מהרחפנים הללו פונקציונליות בסיסית דומה. כיצד יש ליישם אותן כדי לפעול כראוי מתואר בהמשך מאמר זה. ממשקי ה-HMI חייבים להיות ניתנים להגדרה בקלות ולטפל בחיישנים ומצלמות שונים. באשר לשליטה ברחפן, היא צריכה להיות בשליטת המשתמש בזמן אמת אך גם לכלול אפשרות טייס אוטומטי מיושמת.
להלן תיארתי את המרכיבים של בניית מערכת רחפן בסיסית, עם אפשרות לפיתוח נוסף של הפרויקט בכל כיוון.
תחנת שליטה קרקעית (GCS)
בטכנולוגיית רחפנים, ממשק אדם-מכונה מתבטא לרוב באפליקציה המתפקדת כתחנת בקרה קרקעית (GCS). אפליקציה זו יכולה להיות אפליקציית מובייל או מערכת הפועלת על חומרה ייעודית, המשמשת כמרכז העצבים של פעולות הרחפן.
GCS משמשת כמרכז לתכנון נתיבי טיסה ולאוטומציה של פעולות רחפנים. היא חיונית לפיקוח ולניהול המשימה של הרחפן. משתמשים יכולים לתכנת נתיבים מראש, להגדיר נקודות ציון ולהגדיר פרמטרים של המשימה, מה שמאפשר לרחפנים לבצע משימות בדיוק רב. רמת אוטומציה זו מגבירה את היעילות, במיוחד בסביבות תעשייתיות ומקצועיות.
כמובן, לא הכול ניתן לתכנן ולאוטומט, ולכן שליטה ידנית נותרת היבט קריטי בהפעלת רחפנים. תחנת השליטה הקרקעית (GCS) חייבת להיות משולבת באופן חלק עם בקרים היקפיים או משולבים, תוך הבטחה שהמפעיל יוכל לקחת שליטה ידנית בעת הצורך. הבקר עצמו יכול ללבוש צורות שונות. הוא עשוי להיות ג'ויסטיק פיזי עצמאי או פאנל בקרה בתוך אפליקציה ניידת, המאפשר למשתמשים להטיס את הרחפן באמצעות ממשק מסך מגע. כמו כן, ניתן לשלוט ברחפן באמצעות מחוות או תנועות גוף, ופתרון זה פופולרי בעיקר בקרב רחפני POV. מגוון זה מתאים להעדפות משתמשים שונות ולדרישות תפעוליות שונות.
התרשים שלהלן מציג ארכיטקטורה כללית למערכת הרחפן הבסיסית הכוללת רק את המרכיבים שהוזכרו לעיל. התרשים יורחב בחלקים הבאים של המאמר.
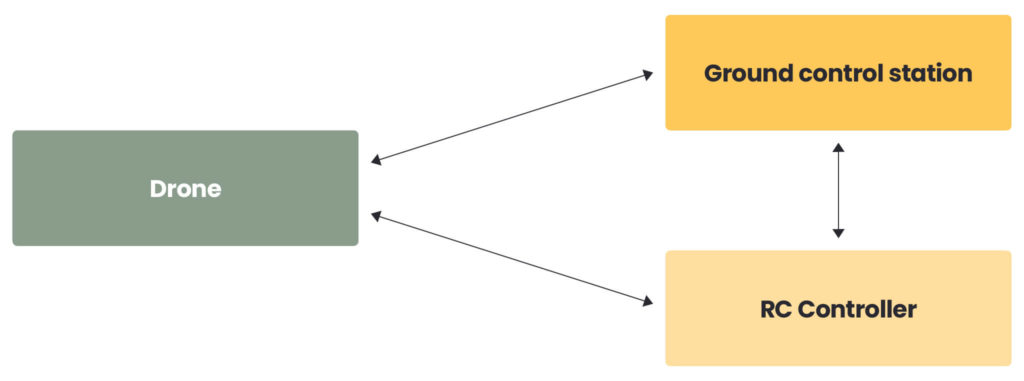
בהתאם לדרישות, ניתן להעמיד את ה-GCS לרשות המשתמש על חומרה ייעודית המיועדת solely לממשק עם הרחפן. עם זאת, פתרון כזה מחייב תכנון של התקן שכזה, והמשתמש חייב שתהיה לו גישה רציפה אליו אם ברצונו להפעיל את הרחפן. במקרה של נזק, הדבר הופך לבלתי אפשרי.
תחנת שליטה קרקעית כאפליקציה
חלופה טובה היא להטמיע תחנת שליטה קרקעית (GCS) כאפליקציה במערכות הפעלה ניידות פופולריות כגון Android או iOS. מכשירים אלה נפוצים בכל מקום, והמשתמשים יכולים להשתמש ב-GCS עם כל חומרה נתמכת.
פתרונות מוכנים כבר זמינים בשוק וניתן לשנותם כדי לתמוך במקרי שימוש מתקדמים יותר. דוגמה לכך היא QGroundControl, שפותח ב-Qt. QGroundControl מיישם את פרוטוקול התקשורת הפופולרי ביותר, MAVLink, ותומך בטייסים אוטומטיים כמו PX4.
בתרחיש כזה, נראה סביר להיעזר בפתרון קיים ומתועד היטב המאפשר התאמה אישית לפי צרכים ספציפיים. במקרה כזה, התרשים ייראה כך:
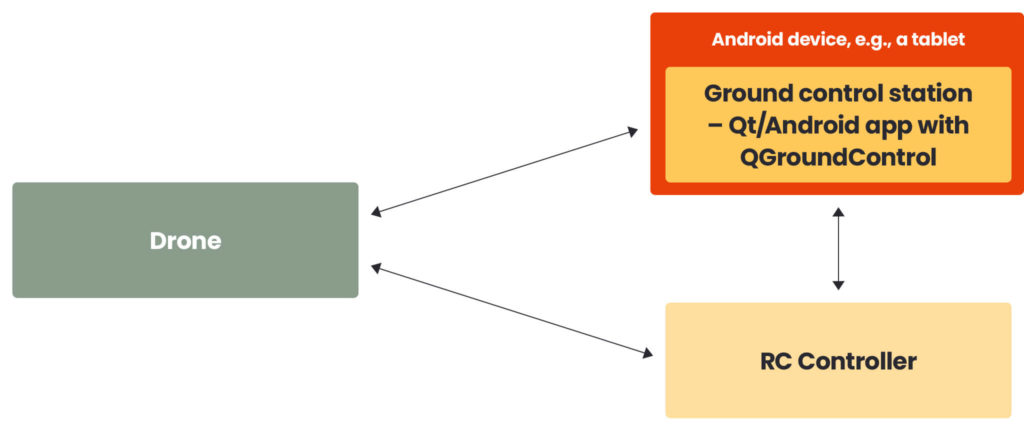
אך עדיין חסרים כמה חלקים חיוניים. עלינו להבטיח תקשורת בזמן אמת בין ה-GCS לרחפן בשני הכיוונים. כאן אנו מציגים את MAVLink.
פרוטוקול MAVLink
פרוטוקול MAVLink מבטיח תקשורת דו-כיוונית בין תחנת השליטה הקרקעית, הרחפן ורכיבי הרחפן שעל הסיפון. הפרוטוקול מאמץ שתי תבניות עיצוב נפרדות לטיפול בהודעות: פרסום-מנוי ונקודה-לנקודה. ההודעות מוגדרות באמצעות קבצי XML, עם סט סטנדרטי זמין. עם זאת, משתמשים יכולים גם להגדיר סט הודעות מותאם אישית, המכונה דיאלקט MAVLink. עבור מקרי שימוש בסיסיים, סט ההודעות הסטנדרטי בדרך כלל מספיק. תצורת MAVLink חייבת להיות זהה בצד ה-UAV ובצד ה-GCS.
כמובן, עלינו לספק מודולי טלמטריה הן ברחפן והן ב-GCS כדי לאפשר את קישור התקשורת. חומרת טלמטריה נפוצה כוללת מודולי רדיו (למשל, RFD900x) או מודולי Wi-Fi.
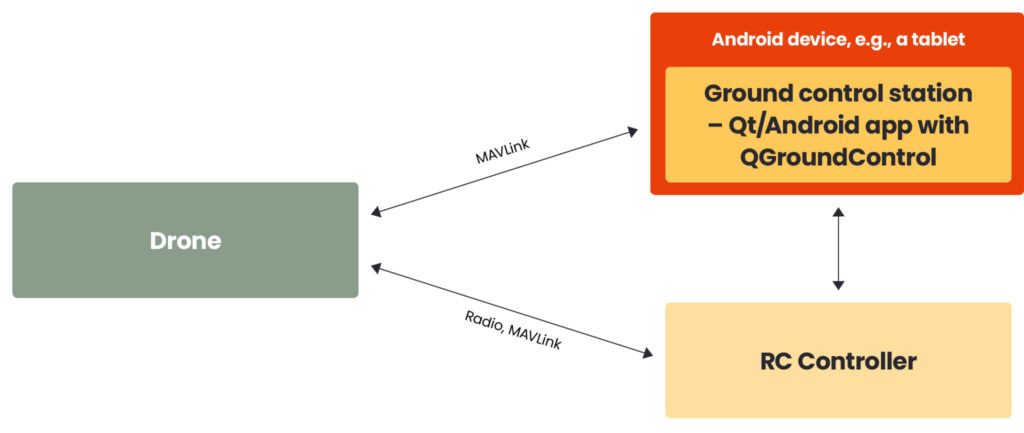
לאחר שהחיבור נוצר, על הרחפן להגיב להודעות שהוא מקבל. בשלב זה נוכל לסקור כמה מהמרכיבים החשובים ביותר על סיפון הרחפן.
בקר טיסה ומחשב נלווה
בקר טיסה הוא כמו המוח של הרחפן. זהו הרכיב החשוב והקריטי ביותר שמפרש פקודות משתמש, מעבד נתוני חיישנים ומייצר אותות בקרה כדי להתאים את הכיוון, המהירות והמיקום של המכשיר. בקר טיסה (FC) משמש כיחידת המחשוב המרכזית האחראית על ניהול ושליטה בהיבטים השונים של טיסת הרחפן.
תחומי האחריות העיקריים של FC הם:
• שליטה בכיוון/מהירות/מיקום/אודומטריה של הרחפן,
• מעקב אחר טיסה ותכנון מסלול,
• מיזוג חיישנים,
• תקשורת עם התקנים היקפיים,
• אינטגרציית ממשק משתמש,
עיבוד בזמן אמת.
במקרה של פעולות מתקדמות יותר כמו הימנעות ממכשולים, מניעת התנגשויות או נחיתה בטוחה, ייתכן שיהיה צורך להאציל חלק מהעבודה למחשב אחר, הנקרא מחשב נלווה (CC). ה-CC יכול לבצע משימות הדורשות כוח עיבוד רב יותר, כמו ניתוח פלט המצלמה כדי, למשל, לעצור את הרחפן מול מכשול. ה-CC וה-FC מתקשרים בדרך כלל באמצעות פרוטוקול MAVLink.
הטסת רחפן ללא FC היא בלתי אפשרית, אך כיצד יכול הרחפן לטוס בטיסה אוטומטית? לרחפנים אוטונומיים יש טייס אוטומטי סטנדרטי כמו PX4 המשולב בבקר הטיסה.
PX4 autopilot
PX4 הוא טייס אוטומטי בקוד פתוח וחסין. הוא תוכנן להיות רב-תכליתי וניתן להשתמש בו בסוגים שונים של כלי רכב, מרחפנים מרובי-רוטורים ועד כלי טיס בעלי כנף קבועה ואפילו כלי רכב קרקעיים.
PX4 מספק מחסנית תוכנה לשליטה בחומרה של הרכב, כולל חיישנים, מנועים ועוד. מחסנית הטיסה של PX4 נשלטת על ידי בקר טיסה.
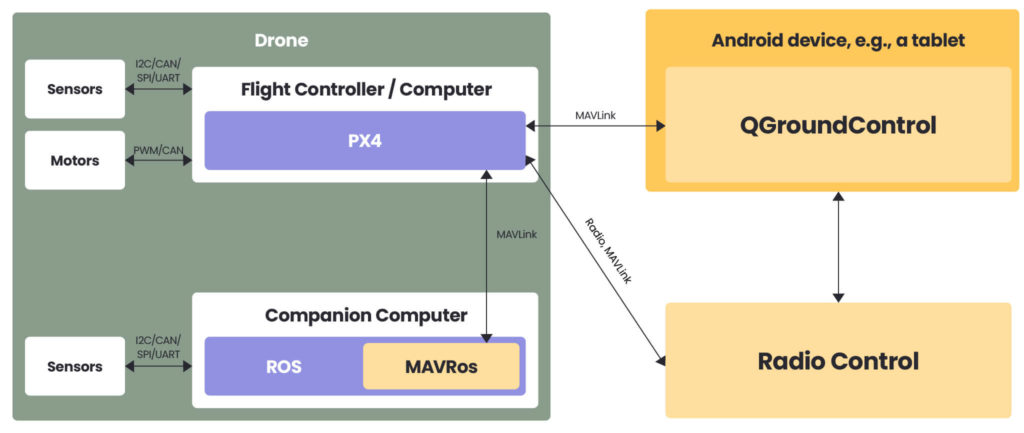
PX4 ו-ROS 1/ROS 2 מתקשרים באמצעות MAVLink, תוך שימוש בחבילת MAVROS כדי לגשר בין נושאי ROS להודעות MAVLink. הגישה המומלצת בהגדרת ROS 2 היא לתקשר דרך גשר PX4-ROS 2, ממשק המספק גשר ישיר בין הודעות PX4 uORB להודעות/טיפוסים של ROS 2 DDS. הוא למעשה מאפשר גישה ישירה לרכיבים הפנימיים של PX4 מתוך תהליכי עבודה וצמתים של ROS 2 בזמן אמת. כדי ליישם פתרון זה, יש לשדרג את בקר הטיסה לפחות לגרסת PX4 1.14.
סיכום
רכיבים אלה (ורבים נוספים) חייבים לפעול יחד כדי לאפשר למשתמש לתקשר עם רחפן. אני מקווה שמאמר זה הציג לכם את המרכיבים החיוניים של רחפן, כך שתדעו מהיכן להתחיל ועל אילו חלקים להתמקד כשאתם מתחילים את ההרפתקה שלכם בבניית מערכות מכשירים בלתי מאוישים.
האם אתם בונים פתרון רחפנים? מומחי הרובוטיקה וממשק האדם-מכונה שלנו מוכנים לתמוך בפיתוח פרויקט הרחפן שלכם. גלו עוד על שירותי הרובוטיקה שלנו כאן.


arrow_circle_rightצרו קשר
שנו את התעשייה שלכם עם פתרונות רובוטיקה

Piotr Intres
מנהל תחום רובוטיקה
arrow_circle_right המאמרים שלנו


