إتقان الأجواء: الكشف عن النواة البرمجية للطائرات بدون طيار


من صناعة الأفلام مرورًا بعمليات التوصيل وصولًا إلى المساعدة في حالات الطوارئ، تزداد شعبية الطائرات بدون طيار في المهام والأنشطة اليومية. ويزداد الطلب على الأجهزة المتخصصة مع نمو سوق الطائرات بدون طيار (UAV) نموًا متسارعًا ووجود تطبيقات متنوعة لها في مختلف الصناعات. كما تزداد أهمية الحاجة إلى واجهة تفاعل بين الإنسان والآلة (HMI) بديهية وسهلة الاستخدام. دعونا نلقي نظرة على كيفية تصميم برمجيات الطائرة بدون طيار لضمان تواصل سلس بين الجهاز والمشغّل. في هذا المقال، سأقدّم أنواع تطبيقات الطائرات بدون طيار والعناصر الأساسية اللازمة لإنشاء نظام طائرة بدون طيار فعّال.
ما هي واجهة الإنسان والآلة في الطائرات بدون طيار؟
واجهة الإنسان والآلة (HMI) هو نظام يتيح التفاعل بين المستخدم والجهاز. في سياق الطائرات بدون طيار، تؤدي واجهة الإنسان والآلة (HMI) دوراً حاسماً في جسر الفجوة بين المشغلين البشريين والأنظمة المعقدة التي تحكم وظائف الطائرة بدون طيار.
تقوم واجهة الإنسان-الآلة (HMI) بترجمة مدخلات التحكم الخاصة بالمستخدم إلى إشارات يمكن لوحدة التحكم في طيران الطائرة المسيّرة فهمها والتصرف بناءً عليها، مع عرض حالة الطائرة المسيّرة وبيانات المستشعرات للمستخدم بطريقة مفهومة في الوقت نفسه. تكمن أهمية واجهات الإنسان-الآلة في الطائرات المسيّرة في قدرتها على تعزيز تجربة المستخدم، وتحسين دقة التحكم، والمساهمة في السلامة التشغيلية والكفاءة بشكل عام. ولكن لتحقيق ذلك، من المهم توفير جميع الأجزاء الأساسية مباشرة على الطائرة المسيّرة وضمان الاتصال بين الطائرة المسيّرة وواجهة الإنسان-الآلة.
أنواع الطائرات بدون طيار، وأغراضها واستخدامها في مختلف الصناعات
لنبدأ بنظرة عامة موجزة عن تطبيقات الطائرات بدون طيار في مختلف الصناعات.
• الطائرات المسيّرة الاستهلاكية – في الغالب أجهزة صغيرة تُستخدم لتسجيل الفيديو أو التصوير الفوتوغرافي أو الطيران الترفيهي.
• الطائرات بدون طيار التجارية – طائرات بدون طيار متوسطة الحجم بميزات محسّنة تُستخدم في صناعة الأفلام ومسح الممتلكات (العقارات) ومراقبة المحاصيل (الزراعة)، وغيرها.
• الطائرات بدون طيار الصناعية – أجهزة متينة ومتخصصة للاستخدام الصناعي تُستخدم لفحص البنية التحتية (الجسور، وخطوط الأنابيب)، والمراقبة البيئية، أو مسح مواقع البناء.
• الطائرات العسكرية بدون طيار – بدءًا من الطائرات الصغيرة بدون طيار للاستطلاع وصولاً إلى الطائرات الكبيرة المسلحة المستخدمة في مهام المراقبة أو القتال.
• طائرات التوصيل بدون طيار – طائرات بدون طيار رشيقة تُستخدم لتوصيل الطعام أو الطرود.
• الطائرات المسيّرة الطبية – مصممة لنقل المستلزمات الطبية، وتُستخدم لتوصيل الأدوية والمعدات الطبية بسرعة إلى المناطق النائية أو التي يصعب الوصول إليها.
• طائرات البحث والإنقاذ بدون طيار – طائرات بدون طيار مجهزة بأجهزة استشعار وكاميرات متقدمة لتحديد مواقع المفقودين أو مسح المناطق المنكوبة بالكوارث.
تجدر الإشارة إلى أن هناك العديد من التطبيقات الأخرى للطائرات بدون طيار تتجاوز تلك المذكورة أعلاه. ومع ذلك، فإن التصنيف العام إلى أنواع مختلفة من الطائرات بدون طيار يتيح لنا تقدير تنوعها وكونها تشترك في وظائف مشتركة. تشمل هذه الوظائف تخطيط المسارات ونقاط الطريق، والمراقبة بالكاميرا، والوصول إلى المعلومات الأساسية مثل الارتفاع أو السرعة.
علاوة على ذلك، تتوفر ميزات وتطبيقات أكثر تقدمًا فقط في طرازات محددة من الطائرات المسيّرة. فعلى سبيل المثال، بعض الطائرات المسيّرة مزوّدة بالتصوير الحراري، مما يتيح المراقبة في ظروف الرؤية المنخفضة أو المعدومة. وقد تستخدم طائرات أخرى تحديد المواقع بالصدى أو LiDAR لقياس المسافات بدقة وتحديد الأجسام.
بالإضافة إلى ذلك، تسمح بعض طرازات الطائرات بدون طيار بتوصيل الطرود، وهو ما يجد تطبيقًا في الخدمات اللوجستية. وهناك أيضًا طائرات بدون طيار قادرة على التقاط الأشياء، وهو ما قد يكون مفيدًا، على سبيل المثال، في عمليات الإنقاذ.
>> إذا كنت ترغب في استكشاف استخدام الطائرات بدون طيار في الأعمال بشكل أعمق، اقرأ هذا المقال: الطائرات بدون طيار التجارية: الاتجاهات والتحديات والحلول. مقابلة مع ماريتا فيغليتسكا وبيوتر فيرزبا
نظرة عامة على المكونات الأساسية لنظام الطائرات بدون طيار
تتمتع كل طائرة من هذه الطائرات المسيّرة بوظائف أساسية متشابهة. وكيفية تنفيذها لتعمل بشكل صحيح موضحة لاحقاً في هذه المقالة. ويجب أن تكون واجهات التفاعل بين الإنسان والآلة قابلة للتهيئة بسهولة وأن تتعامل مع مستشعرات وكاميرات مختلفة. أما فيما يتعلق بالتحكم في الطائرة المسيّرة، فينبغي أن يكون التحكم يدوياً من المستخدم في الوقت الفعلي، مع توفير خيار الطيار الآلي أيضاً.
أدناه، وصفت عناصر بناء نظام طائرة بدون طيار أساسي، مع إمكانية تطوير المشروع بشكل أكبر في أي اتجاه.
محطة التحكم الأرضية (GCS)
في تكنولوجيا الطائرات بدون طيار، غالبًا ما تتجسد واجهة الإنسان والآلة في تطبيق يعمل كمحطة تحكم أرضية (GCS). ويمكن أن يكون هذا التطبيق تطبيقًا للجوال أو نظامًا يعمل على أجهزة مخصصة، ليكون بمثابة مركز التحكم لعمليات الطائرات بدون طيار.
تعمل GCS كمركز لتخطيط مسارات الطيران وأتمتة عمليات الطائرات بدون طيار. وهي ضرورية للإشراف على مهمة الطائرة بدون طيار وإدارتها. يمكن للمستخدمين برمجة المسارات مسبقًا، وتحديد نقاط الطريق، وتحديد معايير المهمة، مما يسمح للطائرات بدون طيار بتنفيذ المهام بدقة. يعزز هذا المستوى من الأتمتة الكفاءة، لا سيما في البيئات الصناعية والمهنية.
بالطبع، لا يمكن التخطيط لأتمتة كل شيء، لذا يبقى التحكم اليدوي جانبًا بالغ الأهمية في تشغيل الطائرات بدون طيار. يجب أن تكون محطة التحكم الأرضية (GCS) متكاملة بسلاسة مع وحدات التحكم الطرفية أو المدمجة، بما يضمن قدرة المشغّل على تولّي التحكم اليدوي عند الحاجة. ويمكن لوحدة التحكم نفسها أن تتخذ أشكالًا متنوعة. فقد تكون عصا تحكم فيزيائية مستقلة أو لوحة تحكم داخل تطبيق جوال، ما يتيح للمستخدمين قيادة الطائرة بدون طيار عبر واجهة شاشة لمس. كما يمكن التحكم في الطائرة بدون طيار من خلال الإيماءات أو حركة الجسم، وهو حل شائع بشكل أساسي بين الطائرات بدون طيار من نوع POV. ويستوعب هذا التنوع تفضيلات المستخدمين المختلفة والمتطلبات التشغيلية المتنوعة.
يوضح المخطط أدناه بنية عامة لنظام الطائرات بدون طيار الأساسي تتضمن فقط العناصر المذكورة أعلاه. وسيتم توسيع المخطط في الأجزاء التالية من المقال.
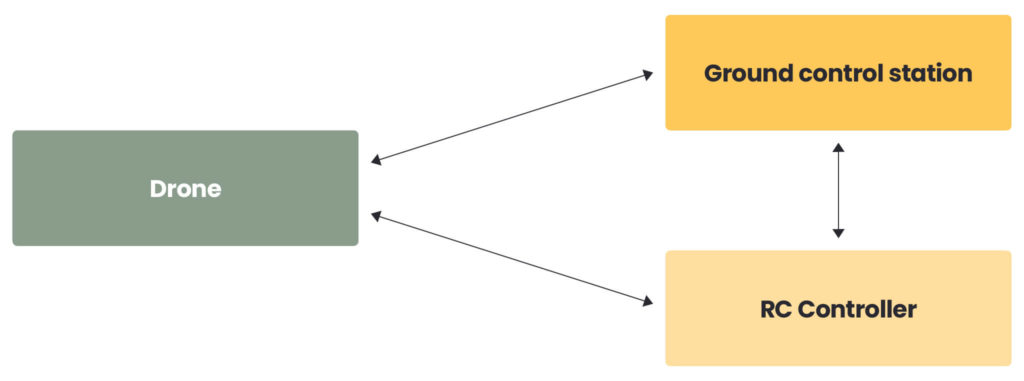
اعتماداً على المتطلبات، يمكن توفير نظام GCS على أجهزة مخصصة مصممة solely للتفاعل مع الطائرة بدون طيار. ومع ذلك، يتطلب حل كهذا تصميم مثل هذا الجهاز، ويجب أن يكون لدى المستخدم وصول مستمر إليه إذا أراد تشغيل الطائرة بدون طيار. وفي حالة التلف، يصبح ذلك مستحيلاً.
محطة التحكم الأرضية كتطبيق
البديل الجيد هو تنفيذ محطة التحكم الأرضية كتطبيق على أنظمة تشغيل الهواتف المحمولة الشائعة مثل Android أو iOS. فهذه الأجهزة منتشرة في كل مكان، ويمكن للمستخدمين استخدام محطة التحكم الأرضية مع أي أجهزة مدعومة.
الحلول الجاهزة متوفرة بالفعل في السوق ويمكن تعديلها لدعم حالات استخدام أكثر تقدماً. ومن الأمثلة على ذلك QGroundControl، المطوَّر باستخدام Qt. يطبّق QGroundControl بروتوكول الاتصال الأكثر شيوعاً، MAVLink، ويدعم أنظمة الطيار الآلي مثل PX4.
في مثل هذا السيناريو، يبدو من المعقول الاستفادة من حل موجود وموثق جيدًا يسمح بالتخصيص وفقًا لاحتياجات محددة. في هذه الحالة، سيبدو المخطط على النحو التالي:
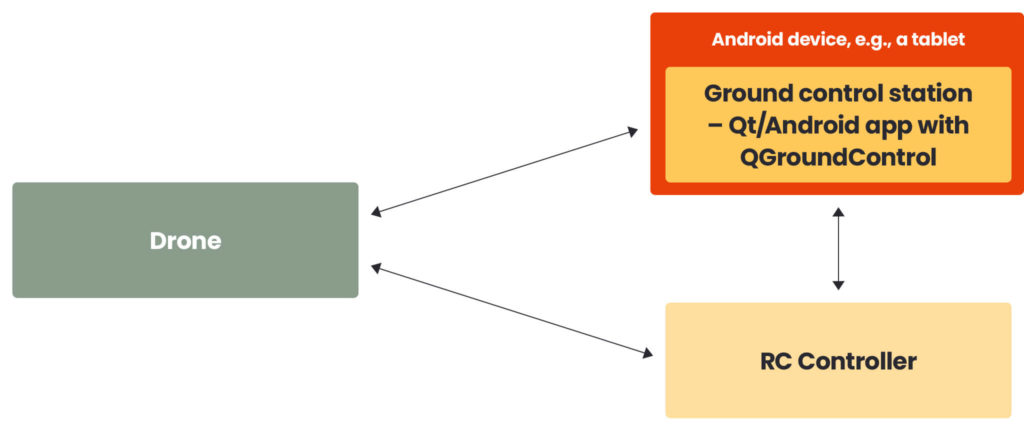
لكن بعض الأجزاء الأساسية لا تزال مفقودة. يجب علينا ضمان التواصل الفوري بين نظام التحكم في الطائرة بدون طيار (GCS) والطائرة بدون طيار في كلا الاتجاهين. وهنا نقدّم MAVLink.
بروتوكول MAVLink
يضمن بروتوكول MAVLink الاتصال ثنائي الاتجاه بين محطة التحكم الأرضية والطائرة المسيّرة والمكونات الموجودة على متن الطائرة المسيّرة. يعتمد البروتوكول نمطين متميزين للتصميم في معالجة الرسائل: النشر-الاشتراك والنقطة-إلى-النقطة. يتم تعريف الرسائل باستخدام ملفات XML، مع توفر مجموعة موحدة جاهزة. ومع ذلك، يمكن للمستخدمين أيضًا تعريف مجموعة مخصصة من الرسائل، يُشار إليها باسم لهجة MAVLink. بالنسبة لحالات الاستخدام الأساسية، عادةً ما تكون مجموعة الرسائل القياسية كافية. يجب أن يكون تكوين MAVLink متطابقًا على جانبي الطائرة بدون طيار (UAV) ومحطة التحكم الأرضية (GCS).
بالطبع، يجب توفير وحدات القياس عن بُعد على كل من الطائرة بدون طيار ومحطة التحكم الأرضية (GCS) لتمكين رابط الاتصال. تشمل أجهزة القياس عن بُعد الشائعة وحدات الراديو (مثل RFD900x) أو وحدات Wi-Fi.
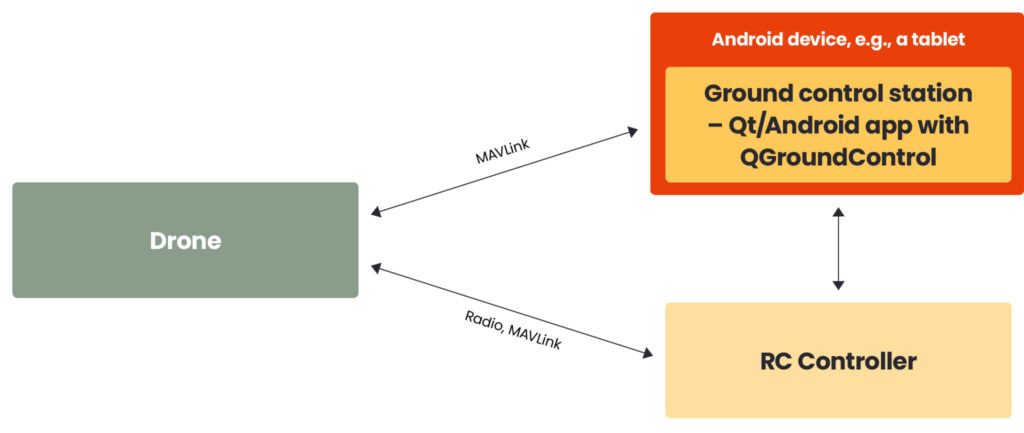
بمجرد إنشاء الاتصال، يجب أن تستجيب الطائرة بدون طيار للرسائل التي تستقبلها. في هذه المرحلة، يمكننا تغطية بعض العناصر الأكثر أهمية على متن الطائرة بدون طيار.
وحدة التحكم في الطيران والحاسوب المرافق
وحدة التحكم في الطيران تشبه دماغ الطائرة بدون طيار. إنها المكون الأكثر أهمية وحساسية الذي يفسر أوامر المستخدم، ويعالج بيانات المستشعرات، ويولد إشارات التحكم لضبط اتجاه الجهاز وسرعته وموقعه. تعمل وحدة التحكم في الطيران (FC) كوحدة الحوسبة المركزية المسؤولة عن إدارة والتحكم في الجوانب المختلفة لطيران الطائرة بدون طيار.
المسؤوليات الأساسية لـ FC هي:
• التحكم في اتجاه/سرعة/موضع/قياس مسافات الطائرة بدون طيار،
• تتبع الرحلات وتخطيط المسارات،
• دمج المستشعرات،
• التواصل مع الأجهزة الطرفية،
• تكامل واجهة المستخدم،
• المعالجة في الوقت الفعلي.
في حالة العمليات الأكثر تقدمًا مثل تجنب العوائق أو منع الاصطدام أو الهبوط الآمن، قد يكون من الضروري تفويض بعض العمل إلى حاسوب آخر يُسمى الحاسوب المرافق (CC). يمكن للحاسوب المرافق أداء المهام التي تتطلب قدرة معالجة أكبر، مثل تحليل مخرجات الكاميرا لإيقاف الطائرة بدون طيار أمام عائق على سبيل المثال. عادةً ما يتواصل الحاسوب المرافق (CC) ووحدة التحكم في الطيران (FC) باستخدام بروتوكول MAVLink.
من المستحيل تشغيل طائرة بدون طيار بدون وحدة تحكم الطيران (FC)، ولكن كيف يمكن للطائرة بدون طيار أن تطير على الطيار الآلي؟ تتمتع الطائرات بدون طيار المستقلة بنظام الطيار الآلي القياسي مثل PX4 المدمج في وحدة تحكم الطيران.
الطيار الآلي PX4
PX4 هو نظام طيار آلي مفتوح المصدر وقوي. إنه مصمم ليكون متعدد الاستخدامات ويمكن استخدامه في أنواع مختلفة من المركبات، من الطائرات متعددة المراوح إلى الطائرات ذات الأجنحة الثابتة وحتى المركبات الأرضية.
يوفر PX4 حزمة برمجية للتحكم في أجهزة المركبة، بما في ذلك المستشعرات والمحركات وغيرها. وتُدار حزمة PX4 للطيران بواسطة وحدة تحكم الطيران.
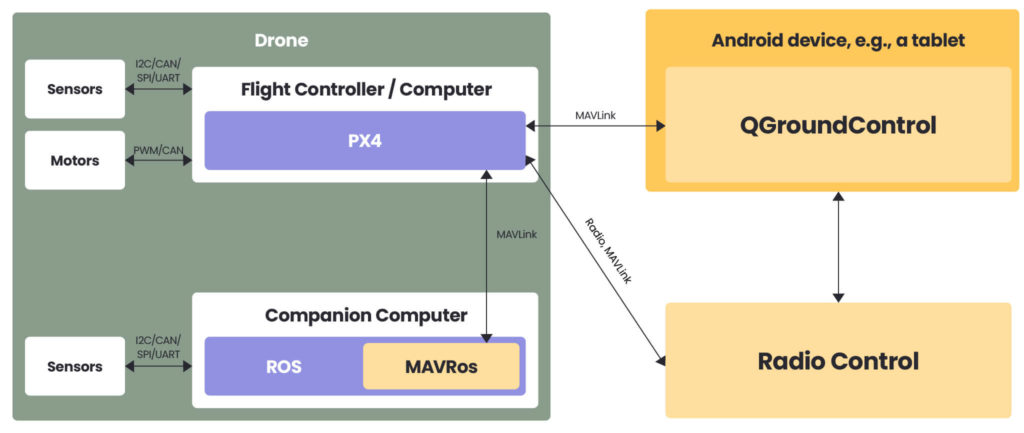
يتواصل PX4 وROS 1/ROS 2 عبر MAVLink، باستخدام حزمة MAVROS للربط بين مواضيع ROS ورسائل MAVLink. النهج الموصى به في إعداد ROS 2 هو التواصل من خلال جسر PX4-ROS 2، وهي واجهة توفر جسرًا مباشرًا بين رسائل PX4 uORB ورسائل/أنواع ROS 2 DDS. فهي تتيح فعليًا الوصول المباشر إلى الأنظمة الداخلية لـ PX4 من سير عمل ROS 2 والعقد في الوقت الفعلي. لتنفيذ هذا الحل، يجب ترقية وحدة التحكم في الطيران إلى الإصدار PX4 1.14 على الأقل.
الخلاصة
يجب أن تعمل هذه المكونات (والعديد غيرها) معًا لتمكين المستخدم من التفاعل مع الطائرة بدون طيار. آمل أن يكون هذا المقال قد عرّفك على العناصر الأساسية للطائرة بدون طيار حتى تعرف من أين تبدأ وعلى أي أجزاء تركز عند بدء مغامرتك في بناء أنظمة الأجهزة غير المأهولة.
هل تبني حلاً للطائرات بدون طيار؟ خبراؤنا في مجال الروبوتات وواجهات الإنسان والآلة مستعدون لدعم تطوير مشروع الطائرة بدون طيار الخاص بك. اكتشف المزيد عن خدمات الروبوتات لدينا هنا.


arrow_circle_rightاتصل بنا
حوّل قطاعك مع حلول الروبوتات

بيوتر إنترس
مدير قطاع الروبوتات


