مختبر الروبوتات: تعزيز الإدراك الروبوتي من خلال دمج المستشعرات


يقف مجال الروبوتات في طليعة التكنولوجيا، محركًا الابتكارات التي تمتد من الأتمتة الصناعية إلى المركبات ذاتية القيادة وما هو أبعد من ذلك. وفي قلب هذه الأنظمة تكمن برمجيات متطورة تدمج المدخلات من مجموعة من المستشعرات، بما في ذلك LiDAR، والكاميرات، ووحدات القياس بالقصور الذاتي (IMUs)، والبارومترات، وGPS. توفر هذه المستشعرات بيانات حاسمة تمكّن الروبوتات من إدراك بيئتها والتفاعل معها. ومع ذلك، فإن عملية تطوير هذه البرمجيات محفوفة بالتحديات، لا سيما من حيث التعامل مع البيانات من هذه المصادر المتنوعة ودمجها.
يتميز كل مستشعر بمزايا فريدة، لكنه يفرض في الوقت نفسه مجموعة خاصة به من التعقيدات. فعلى سبيل المثال، يتفوق LiDAR في توفير قياسات دقيقة للمسافات، وهي أمور بالغة الأهمية لاكتشاف العوائق والملاحة، لكنه يواجه صعوبات في ظل ظروف بيئية معينة مثل المطر أو الضباب. وتوفر الكاميرات معلومات بصرية غنية لا غنى عنها لمهام مثل التعرف على الأجسام وفهم المشهد، إلا أنها تتأثر بشدة بتغير ظروف الإضاءة. وتقدم وحدات IMU بيانات قيّمة تتعلق بالاتجاه والحركة، لكن قراءاتها قد تشوبها مشكلة الانحراف بمرور الوقت. أما البارومترات، التي يمكنها المساعدة في تحديد الارتفاع عبر قياس الضغط الجوي، فهي حساسة لتقلبات الطقس. وأخيرًا، توفر وحدات GPS بيانات تحديد الموقع الجغرافي الأساسية، لكنها غالبًا ما تتعطل بسبب عوائق الإشارة في البيئات الحضرية أو الغابات الكثيفة.
دور دمج المستشعرات
يزداد دمج البيانات من هذه المستشعرات، المعروف باسم دمج المستشعرات، تعقيداً بسبب الحاجة إلى مواءمة البيانات ومزامنتها، والتي قد تكون بمعدلات أخذ عينات مختلفة ودرجات متفاوتة من الدقة والموثوقية. يُعد تحقيق دمج دقيق وفوري لهذه البيانات أمراً بالغ الأهمية لفهم الروبوت المتماسك والدقيق لمحيطه. هذا الدمج الدقيق وفي الوقت المناسب هو مفتاح تحسين خوارزميات اتخاذ القرار التي توجه تصرفات الروبوت. التأخيرات الدنيا في معالجة البيانات ضرورية، لأنها تضمن أن الروبوت يمكنه الاستجابة بسرعة وفعالية للتغيرات الديناميكية في البيئة. لتعزيز استجابة الروبوت، يجب أن تكون تقنيات دمج المستشعرات دقيقة وسريعة. يمكن لاستراتيجيات مثل المعالجة المتوازية والنمذجة التنبؤية وتسريع الأجهزة أن تقلل الوقت اللازم لدمج البيانات وتغذيتها في خوارزميات اتخاذ القرار. تساعد هذه التحسينات في ضمان أن تكون تصرفات الروبوت في الوقت المناسب ومستنيرة جيداً، مما يزيد من الكفاءة والسلامة.
دعونا نركز على ثلاثة تحديات رئيسية واجهناها عند بناء نظام روبوتي بناءً على مدخلات من أجهزة استشعار طرفية.
- التحدي الأول والأكثر عمومية هو مزامنة الأجهزة، أو بشكل أكثر دقة، مزامنة بيانات مخرجات المستشعرات بحيث يمكن لوحدة الحوسبة الرئيسية مواءمة إطارات بياناتها على خط زمني.
- يتمثل الجانب التالي في معايرة الأجهزة، ولا سيما المستشعرات التي تعمل على مستوى تحديد الموقع (مثل الكاميرات وLiDAR)، لتحديد الموضع المناسب للمكوّنات المثبّتة في الروبوت، وكذلك اتجاه الرؤية ونطاقها.
- التحدي الأخير، ولكن ليس الأقل أهمية، هو تقليل الأخطاء وتقليل ضوضاء المستشعرات، وذلك بشكل أساسي باستخدام مرشحات كالمان والخوارزميات المشتقة.
لهذه المقالة، استخدمت معدات تكنولوجية متقدمة لضمان جمع بيانات عالية الجودة والدقة. على وجه التحديد، استخدمت مستشعر Ouster OS1 3D LiDAR و كاميرا See3CAM.
مزامنة الأجهزة والبرمجيات والمستشعرات
في تكامل المستشعرات، تُعد الدقة والإحكام أمرًا بالغ الأهمية، خاصة عند نشر أنظمة تعتمد على دمج المستشعرات. ويُعد ضمان التزامن الصحيح للأجهزة الطرفية من خلال الوسائل المادية والبرمجية على حد سواء أمرًا ضروريًا لتحقيق تشغيل قوي وخالٍ من الأخطاء.
مزامنة الأجهزة
تتضمن مزامنة الأجهزة مواءمة ساعات المستشعرات المختلفة بحيث تُؤخذ قراءاتها في الوقت نفسه تمامًا. وهذا أمر بالغ الأهمية في البيئات التي قد تؤدي فيها discrepancies التوقيت إلى أخطاء في تفسير البيانات، مما قد يسبب أمورًا مثل عدم محاذاة الأجسام في الفضاء ثلاثي الأبعاد أو تحديد موقع غير صحيح للمركبة.
يمكن تحقيق المزامنة بين الأجهزة من خلال طرق متنوعة. تشمل بعضها:
- مصدر ساعة موحد: جميع المستشعرات الطرفية متصلة بمصدر ساعة موحد، مما يضمن التقاط البيانات بشكل متزامن.
- آليات التشغيل: يمكن تصميم المستشعرات لبدء القياسات عند تلقي إشارة عتادية محددة، مما يضمن التقاط البيانات في آن واحد. تعمل الآلية الأبسط على إشارة بسيطة وتكون منخفضة التكلفة؛ ومع ذلك، قد لا تكون كافية لتحقيق وظائف معقدة في سيناريوهات اتصال أكثر تطورًا.
- بروتوكول الوقت الدقيق (PTP): يُستخدم في الأجهزة المتصلة بالشبكة لضمان مزامنة الساعات في كل جهاز مع ساعة رئيسية. الحل المقترح مكلف للغاية بالنسبة للأجهزة المدمجة، إلا أنه يوفر أكبر قدر من المرونة عند ترقية المستشعرات. المعيار الوحيد هو دعم بروتوكول PTP للحفاظ على التوافق.
مزامنة البرمجيات
تتولى مزامنة البرمجيات عملية دمج البيانات التي لم يتم التقاطها في اللحظة ذاتها بالضبط. وهي تعوّض الاختلافات في معدلات إخراج المستشعرات وأوقات المعالجة. وهناك العديد من الآليات لتحسين المزامنة، وأبرزها:
- مطابقة الطوابع الزمنية: تُطابق خوارزميات البرمجيات البيانات من مستشعرات مختلفة بناءً على الطوابع الزمنية لقراءاتها.
- الاستيفاء: إذا لم تتوفر مطابقات دقيقة للطوابع الزمنية، يمكن استخدام الاستيفاء لتقدير قراءات المستشعرات في أوقات محددة.
- التخزين المؤقت: تخزين البيانات مؤقتاً للانتظار حتى يلحق أبطأ مستشعر، مما يضمن اكتمال مجموعات البيانات قبل المعالجة.
مزامنة العوامل الأخرى
من الأمثلة على العوامل الإضافية لمزامنة المستشعرات تشغيل الغالق الشامل للكاميرا والإنتاج الفعلي لبيانات الصورة. أولاً، يجب إدارة التأخير بين تشغيل الغالق الشامل للكاميرا وإنتاج بيانات الصورة بعناية، خاصة عندما تتطلب المزامنة دقة تصل إلى أجزاء من الألف من الثانية. بالإضافة إلى ذلك، يجب أن تراعي عملية المزامنة التردد الأقل عموماً لأنظمة LiDAR مقارنة بالكاميرات. وبالنسبة لطرازات LiDAR التي تستخدم مجالاً دورانيًا بزاوية 360 درجة، من الضروري أيضاً مواءمة تغطية بيانات LiDAR مع مجال رؤية الكاميرا، بما يضمن توافق اللحظات التي يلتقطها كلا المستشعرين مكانياً وزمانياً لتحقيق دمج دقيق للبيانات.
مزامنة 360° LiDAR مع عرض الكاميرا:
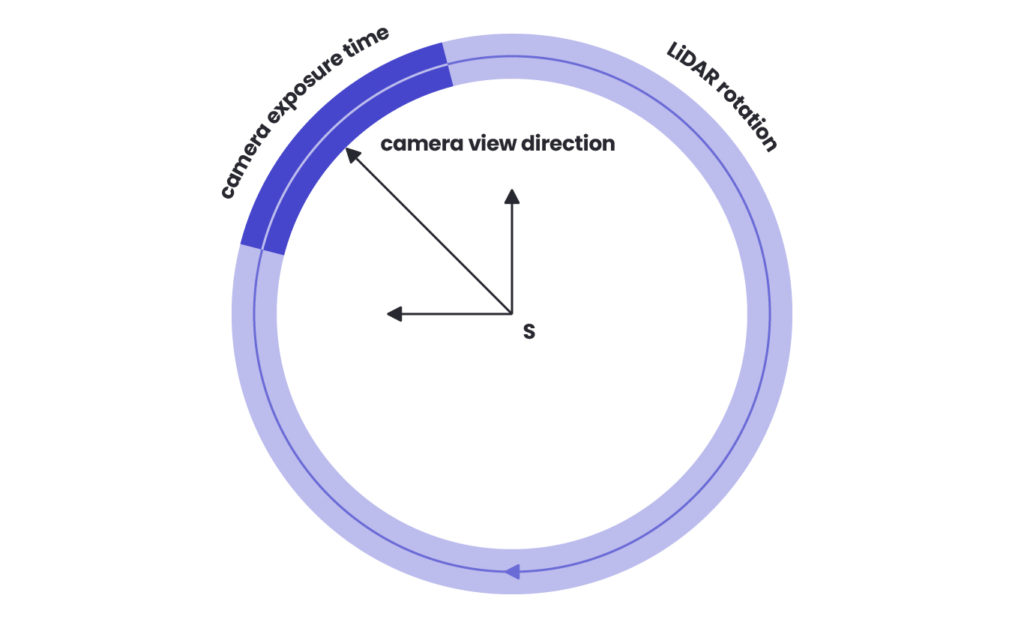
يجمع نهج المزامنة الأمثل بين المزامنة على مستوى الأجهزة مدعومة بالتحقق على مستوى البرمجيات. ومع ذلك، لا تضمن المزامنة وحدها المعالجة الصحيحة للبيانات من المستشعرات الطرفية. يكمن المفتاح في وحدة حوسبة مركزية قوية بما فيه الكفاية، مع نوى معالجة متوازنة جيداً، للتعامل مع معالجة البيانات في الوقت الفعلي. يجب أن يكون تحسين معالجة المعلومات مصمماً ليتوافق مع الأحمال الحسابية للخوارزميات التي تعمل على بيانات الإدخال ضمن بيئة ROS (نظام تشغيل الروبوت). تضمن عملية الموازنة الدقيقة هذه أن النظام لا يجمع البيانات بشكل متزامن فحسب، بل يعالجها ويفسرها بكفاءة أيضاً، مما يؤدي إلى قدرات اتخاذ قرار دقيقة وفي الوقت المناسب في الأنظمة الروبوتية. علاوة على ذلك، يُعد الاختبار الشامل أمراً ضرورياً لضمان عمل آليات المزامنة بشكل صحيح في جميع الظروف المتوقعة. كما تُعد المراقبة المستمرة لحالة مزامنة النظام أمراً بالغ الأهمية لاكتشاف أي انحرافات وتصحيحها بمرور الوقت.
معايرة الأجهزة لضمان التفاعل والتكامل السليم
يُعدّ التحديد الدقيق لاتجاه الكاميرا بالنسبة إلى المستشعرات الأخرى، مثل LiDAR أو وحدة القياس بالقصور الذاتي (IMU)، أحد الجوانب الأساسية في دمج المستشعرات في مجال الروبوتات. ويُعدّ هذا الضبط أمراً جوهرياً، إذ يضمن قدرة خوارزميات النظام على تحديث بيانات القياس بدقة عند دوران الجهاز. ويؤدي المعايرة السليمة لهذه الأجهزة إلى تعزيز تفاعلها وتكامل بياناتها، مما يؤدي إلى أداء أكثر دقة في البيئات المعقدة.
المعايرة الجوهرية
تتضمن هذه المرحلة الأولية تحديد المعاملات الداخلية للكاميرا، مثل البعد البؤري والمركز البصري وخصائص تشوه العدسة. تعد المعايرة الداخلية أمراً بالغ الأهمية لتصحيح التشوهات في بيانات الصورة الخام للكاميرا، مما يمكّنها من تمثيل العالم الحقيقي بدقة كما يُرى عبر العدسة.
المعايرة الخارجية لـ LiDAR أو IMU
بعد المعايرة الداخلية، تُجرى المعايرة الخارجية لتحديد العلاقة المكانية بين الكاميرا والأجهزة الخارجية مثل LiDAR أو IMU. وتتضمن هذه الخطوة حساب متجهات الدوران والإزاحة التي تُحاذي الكاميرا مع هذه المستشعرات. ويتيح إنشاء هذا المحاذاة الهندسية الدقيقة للنظام دمج بيانات المدخلات الحسية المتنوعة واستخدامها بفعالية، مما يعزّز الأداء العام والدقة في النظام الروبوتي.
التحديات في معايرة الكاميرا والليدار
تُعد معايرة الكاميرا لمحاذاتها مع بيانات LiDAR أمرًا صعبًا بشكل ملحوظ. يجب أن تلتقط عدسة الكاميرا بدقة نفس عناصر المشهد التي يمسحها LiDAR. ومن العقبات الكبيرة في هذه العملية ضمان أن تكون السمات المميزة في المشهد، والتي تُعد حاسمة لاكتشاف الصور، ذات بنية متسقة لتسهيل إمكانية إعادة الإنتاج بشكل مستقر. ونظرًا للتقلب المحتمل في هذه السمات، غالبًا ما تكون معايرة الكاميرا مع وحدة IMU المدمجة مع LiDAR أكثر فعالية. يتضمن هذا النهج تحريك المجموعة التي تحتوي على IMU والكاميرا وLiDAR عبر مواضع مختلفة مع تسجيل علامات ArUco محددة. وتستفيد هذه التقنية من البيانات الناتجة عن الحركة من IMU لتحسين المحاذاة بين الكاميرا وLiDAR، مما يعزز في النهاية دقة وفعالية دمج المستشعرات.
حالة الاستخدام: مشروع البحث والتطوير لدى Spyrosoft
Dojo هو برنامج البحث والتطوير في مجال الروبوتات الخاص بنا – مساحة نبتكر فيها مشاريع تمليها احتياجات الأعمال والتكنولوجيا. ننفذ مبادرات تنبع من متطلبات السوق، وهي مثيرة للاهتمام بالنسبة لنا أيضاً – نحن فريق Spyrosoft – وتعزز كفاءاتنا.
مؤخرًا، عملنا على حل تحدٍّ يتعلق بدمج المستشعرات (sensor fusion) ضمن إحدى مبادرات Dojo لدينا.
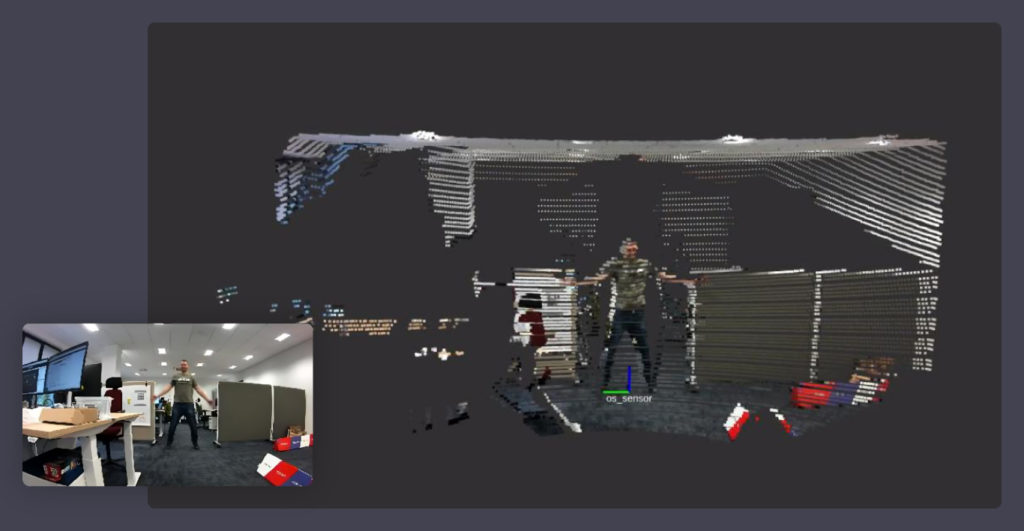
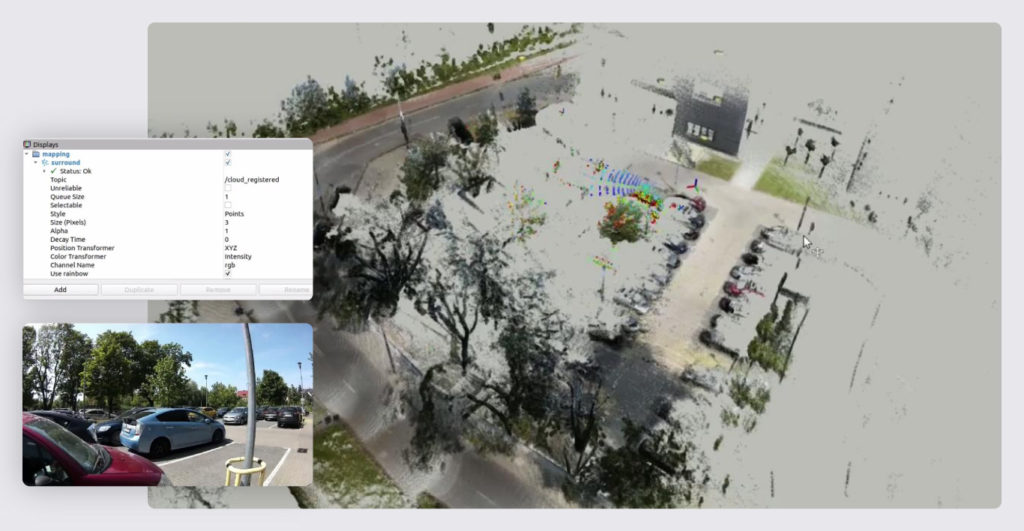
لكل من هذه المستشعرات خصائص ضوضاء خاصة بها، والتي قد تكون ناتجة عن عوامل مختلفة، بما في ذلك جودة المستشعر والظروف البيئية والقيود التشغيلية. قد تظهر الضوضاء على شكل تقلبات عشوائية أو أخطاء منهجية في قراءات المستشعر، مما يؤدي إلى بيانات غير دقيقة وقد يضر بأداء النظام العام.
هنا، تلعب خوارزمية مرشح كالمان دورًا حاسمًا في معالجة هذه التحديات ضمن أطر دمج المستشعرات. فهي توفر تقديرًا مثاليًا للحالات الداخلية لنظام ديناميكي خطي من سلسلة من القياسات غير الكاملة والمشوشة، مما يجعلها فعالة بشكل خاص في تعزيز موثوقية بيانات المستشعرات.
تتميز عملية مرشح كالمان بمرحلتين أساسيتين: التنبؤ والتحديث. خلال مرحلة التنبؤ، يستخدم المرشح نموذجاً رياضياً للنظام للتنبؤ بالحالة التالية ويقيّم عدم اليقين المرتبط بهذا التنبؤ. تُهيئ هذه المرحلة النظام لتوقع الحالات المستقبلية بناءً على اتجاهات البيانات الحالية وديناميكيات النموذج. في مرحلة التحديث اللاحقة، يدمج المرشح قياساً جديداً ويعيد معايرة الحالة المتوقعة نحو هذا القياس الأحدث. يتم ترجيح التعديل بناءً على موثوقية البيانات الجديدة وعدم اليقين المتوقع. تتيح هذه الآلية للمرشح تحسين تقديراته باستمرار وتقليل تأثير الضوضاء أو الخطأ في أي قياس فردي. يتفوق مرشح كالمان في البيئات التي تكون فيها توزيعات الضوضاء غاوسية. فهو يقلل تأثير الضوضاء بفعالية من خلال حساب متوسط الحالة المتوقعة والقياسات الفعلية، مع تطبيق أوزان بناءً على حالات عدم اليقين الخاصة بكل منهما. تضمن هذه الطريقة أن يحافظ النظام على تمثيل متوازن وواقعي للحالة بناءً على البيانات التاريخية والمعلومات الجديدة معاً.
إذا استمرت المستشعرات في إنتاج بيانات تفتقر إلى الدقة الكافية حتى بعد المزامنة والمعايرة المناسبتين، فيمكن استخدام مرشحات كالمان لإزالة الضوضاء وتنعيم التقلبات بين نقاط أخذ العينات. ومن المزايا الكبيرة لمرشح كالمان في دمج المستشعرات قدرته على دمج قياسات مستشعرات متباينة، مع مراعاة خصائص الضوضاء ومستويات الدقة الفريدة لكل منها. فعلى سبيل المثال، يمكنه دمج البيانات عالية التردد ومنخفضة زمن الاستجابة القادمة من وحدة قياس القصور الذاتي (IMU) مع البيانات عالية الدقة ولكن الأبطأ القادمة من نظام تحديد المواقع العالمي (GPS). ويُعد هذا الدمج أمراً بالغ الأهمية في التطبيقات التي تتطلب ملاحة وتوقيتاً دقيقين، مثل المركبات ذاتية القيادة والروبوتات المتنقلة، حيث يجب أن تعمل المستشعرات بتناغم لتوفير وعي ظرفي موثوق ومحدّث.
خلاصة القول
يُعد التغلب بنجاح على تحديات المزامنة والمعايرة وتقليل الضوضاء أمرًا بالغ الأهمية لتحسين الأنظمة الروبوتية التي تعتمد على دمج المستشعرات المعقد.
تضمن المزامنة محاذاة البيانات الواردة من مختلف المستشعرات زمنيًا ومكانيًا، وهو أمر أساسي لكي يعمل النظام بشكل متماسك في البيئات الزمنية الحقيقية.
المعايرة، لا سيما بين أنواع المستشعرات المختلفة مثل الكاميرات وLiDAR، تعزز دقة تفسير البيانات، مما يتيح ملاحة وتنفيذ مهام أكثر دقة وموثوقية.
أخيرًا، يُعد تطبيق تقنيات تقليل الضوضاء مثل مرشحات Kalman أمرًا ضروريًا لتقليل تأثير عدم دقة المستشعرات وضمان متانة النظام أمام الاضطرابات الخارجية والعيوب الكامنة في المستشعرات.
لا تؤدي هذه الجهود المشتركة إلى تحسين موثوقية الروبوتات ووظائفها فحسب، بل تتيح أيضاً تطبيقات أكثر تقدماً واستقلالية أكبر في المهام التشغيلية. ومن خلال التحسين المستمر لهذه العمليات ودمج الخوارزميات المتطورة، يمكن للأنظمة الروبوتية تحقيق مستويات أعلى من الأداء والقدرة على التكيف، مما يمهد الطريق للابتكارات المستقبلية في مجال الأتمتة والذكاء الاصطناعي.
هل تبحث عن متخصصين في الروبوتات؟
تعرّف على كيفية دعمنا لمنتجك القادم – اطّلع على خدمات الروبوتات، ولا تتردد في التواصل معنا في حال وجود أي أسئلة.


arrow_circle_rightاتصل بنا
حوّل قطاعك بحلول الروبوتات. تواصل مع خبيرنا لمعرفة المزيد

بيوتر إنترس
مدير قطاع الروبوتات


